الأنظمة المستقلة والسيارات ذاتية القيادة: معالجة بيانات LiDAR والاندماج الحسي
خوارزميات Sensor Fusion لدمج قراءات الكاميرات، الرادار، وحساسات الليزر لحظياً.
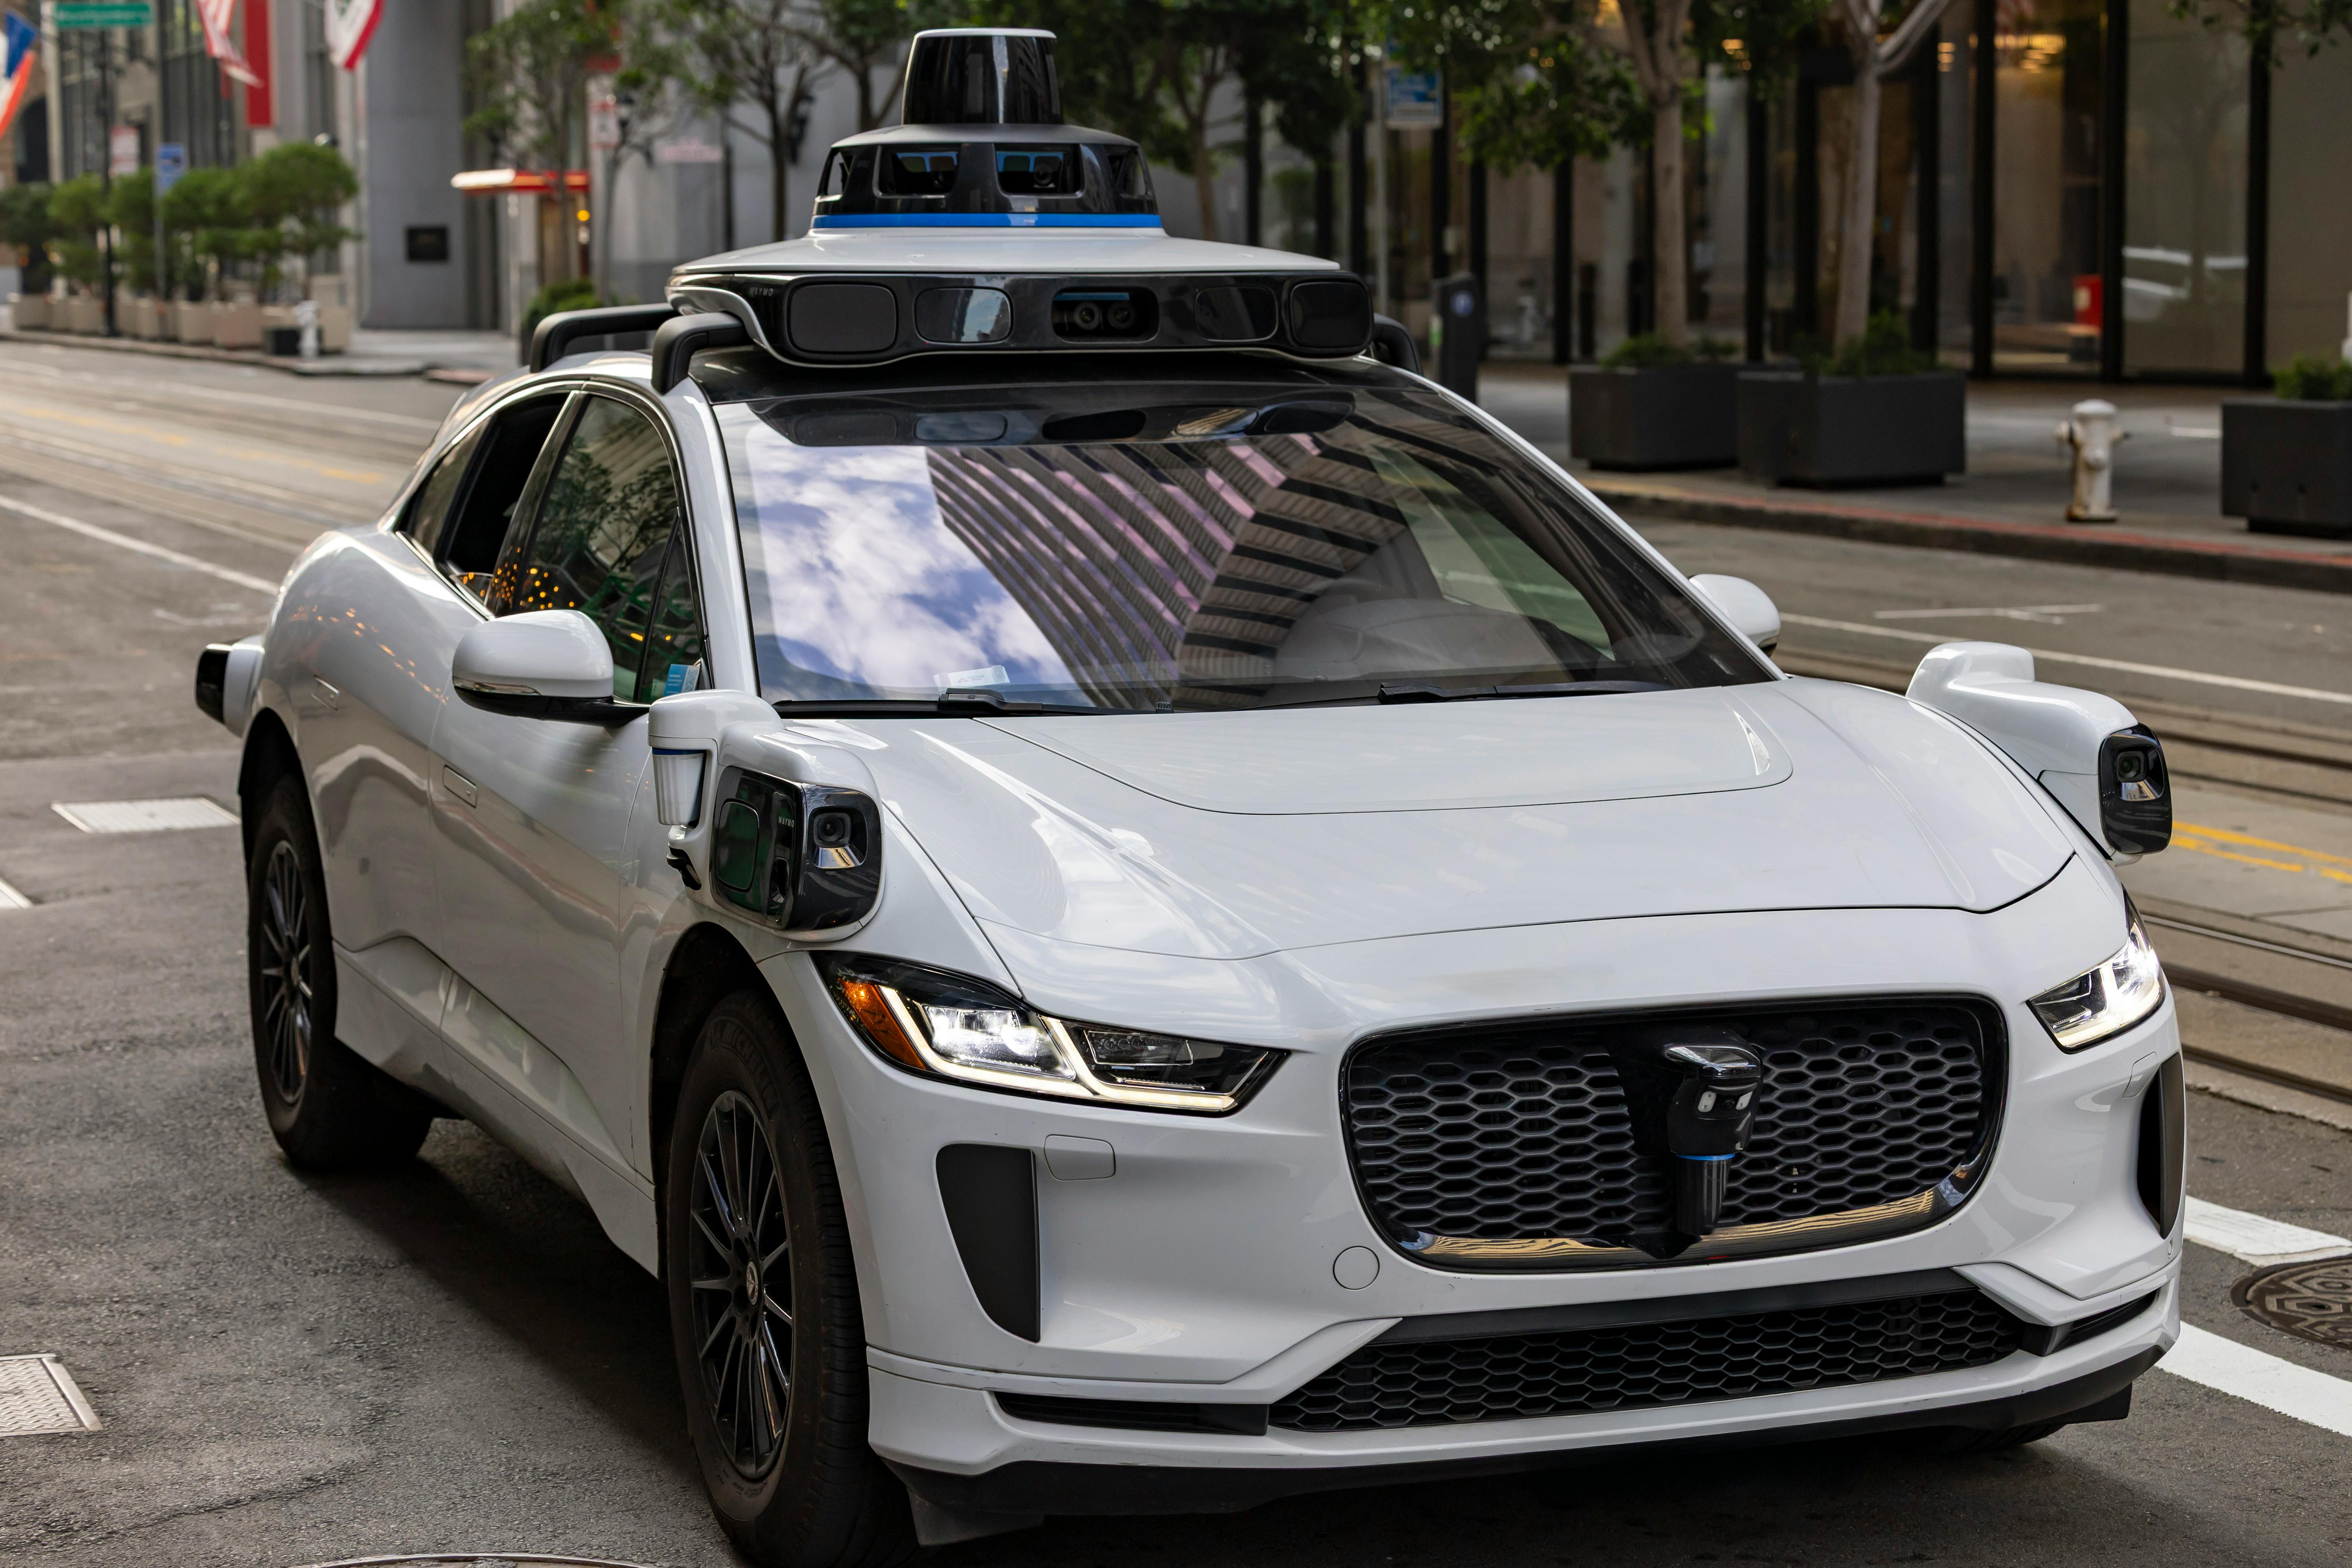
الأنظمة المستقلة والسيارات ذاتية القيادة: معالجة بيانات LiDAR والاندماج الحسي
المقدمة
تُعدّ الأنظمة المستقلة (Autonomous Systems) والسيارات ذاتية القيادة من أبرز الإنجازات التقنية في عصر الذكاء الاصطناعي الثوري. تعتمد هذه المركبات على الإدراك المحيطي اللحظي لاتخاذ قرارات قيادة آمنة تماثل أو تتفوق على القدرات البشرية. ولتحقيق هذا المستوى من الكفاءة، تعتمد هندسة المركبات الذكية على ركيزتين تقنيتين هما: تقنية LiDAR (كشف الضوء وتحديد المدى)، واستراتيجية الاندماج الحسي (Sensor Fusion). يهدف هذا المقال البحثي إلى مراجعة آلية معالجة السحب النقطية الناتجة عن الليزر، وكيفية دمجها مع الحساسات الأخرى لضمان أعلى مستويات السلامة.
أولاً: تقنية LiDAR ودورها في السيارات ذاتية القيادة
تعتمد تقنية LiDAR على إرسال ملايين من نبضات أشعة الليزر في الثانية نحو البيئة المحيطة، ثم قياس زمن ارتدادها (Time of Flight - ToF) بعد اصطدامها بالأجسام. تتيح هذه العملية حساب المسافات بدقة مليمترية، وتوليد ما يُعرف بـ "السحابة النقطية ثلاثية الأبعاد" (3D Point Cloud) التي ترسم مجسماً هندسياً كاملاً للمحيط.
•المميزات الاستثنائية لـ LiDAR: توفير معلومات عمق دقيقة للغاية (Depth Information)، والعمل بكفاءة في ظروف الإضاءة المنعدمة (الليل) بعكس الكاميرات التقليدية.
•العيوب والقيود: تتأثر دقة النبضات سلباً في الظروف الجوية السيئة مثل الضباب الكثيف، الأمطار، والأتربة، فضلاً عن تكلفتها الاقتصادية العالية مقارنة بالرادارات.
ثانياً: مراحل معالجة بيانات LiDAR
تمر السحابة النقطية الخام (Raw Point Cloud) بعدة مراحل خوارزمية معقدة قبل تحويلها إلى بيانات مفهومة لنظام القيادة:
1.التصفية المسبقة (Preprocessing & Filtering): إزالة الضوضاء الناتجة عن انعكاسات الغبار أو جزيئات المطر، وتقليل كثافة النقاط غير الضرورية لتسريع المعالجة الحسابية.
2.تجزئة الأرضية (Ground Segmentation): عزل نقاط سطح الطريق (الأسفلت) عن الأجسام الرأسية المحيطة لتسهيل التعرف على العوائق.
3.التجميع والتصنيف (Clustering & Classification): تجميع النقاط القريبة لبناء كتل هندسية تمثل الأجسام (مشاة، سيارات، حاجز مروري)، ثم استخدام شبكات عميقة (مثل PointNet أو VoxelNet) لتصنيف تلك الأجسام بدقة.
ثالثاً: معضلة المستشعر الواحد وحتمية "الاندماج الحسي"
لا يمكن لأي مستشعر بمفرده إدراك البيئة بنسبة أمان مطلقة؛ فالكاميرات تمنحنا تفاصيل الألوان والنصوص (مثل إشارات المرور) لكنها تفتقر لعمق المسافة الدقيق وتفشل في الظلام. أما الرادار (RADAR) فيمتاز بتحديد سرعة الأجسام ومقاومة الطقس السيئ، لكنه ضعيف في تحديد الأبعاد الهندسية الدقيقة.
هنا تبرز أهمية الاندماج الحسي (Sensor Fusion)، وهو دمج البيانات القادمة من (LiDAR + الكاميرات + الرادار) لتشكيل نموذج بيئي موحد وأكثر موثوقية من أي مصدر منفرد.
رابعاً: مستويات خوارزميات الاندماج الحسي
تُقسم بنية الاندماج الحسي هندسياً إلى ثلاثة مستويات رئيسية:
•الاندماج عند مستوى البيانات الخام (Early/Raw Fusion): يتم دمج السحب النقطية لـ LiDAR مباشرة مع بكسلات الكاميرا قبل معالجة كل منهما على حدة. يتطلب هذا المستوى طاقة حوسبية هائلة وتزامناً زمنياً ومكانياً فائق الدقة.
•الاندماج عند مستوى الميزات (Feature Fusion): تستخرج الشبكات العصبية الخصائص والميزات (مثل الحواف والأشكال) من كل مستشعر بشكل مستقل، ثم تُدمج هذه الميزات في طبقة مشتركة لاتخاذ القرار.
•الاندماج عند مستوى القرارات (Late/Decision Fusion): يعالج كل مستشعر بياناته بالكامل حتى يخرج بقرار مستقل (مثال: مستشعر LiDAR يكتشف جسماً بنسبة ثقة 90%، والرادار يكتشفه بنسبة 85%). بعد ذلك، تُجمع هذه القرارات عبر خوارزميات إحصائية مثل مرشح كالمان (Kalman Filter) أو نظرية "ديمبستر-شافر" للوصول إلى القرار النهائي الفاصل.
خاتمة وتحديات مستقبلية
تمثل معالجة بيانات LiDAR والاندماج الحسي العصب الحسي الحقيقي للأنظمة المستقلة. وعلى الرغم من القفزات الهائلة التي حققتها هذه التقنيات، إلا أن هناك تحديات مستمرة تتمثل في تقليل زمن التأخير الحسابي (Latency) عند معالجة كميات البيانات الهائلة في الوقت الفعلي (Real-time Processing)، وخفض التكلفة التصنيعية لأجهزة LiDAR لتمكين الإنتاج التجاري الواسع وضمان أعلى معايير السلامة على الطرقات.